Roboterpfadsimulation
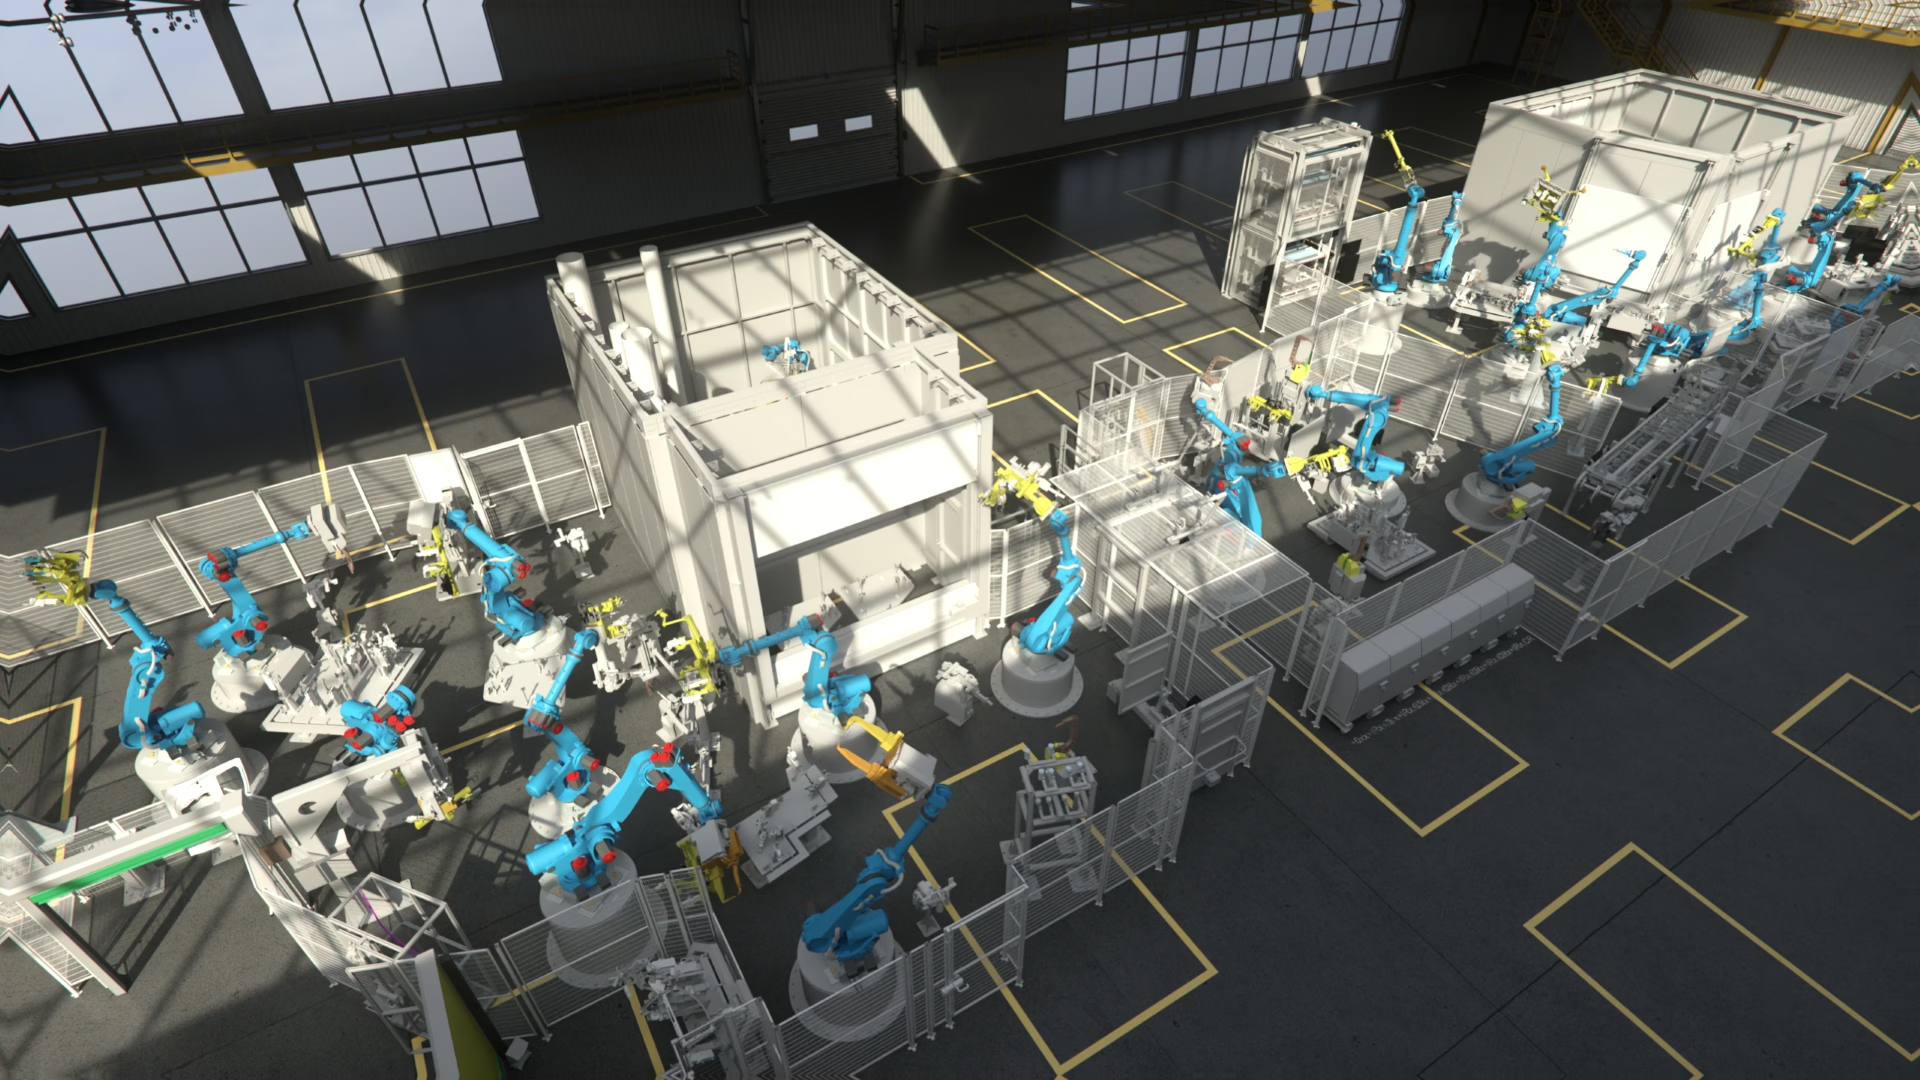
Simuliere programmierte Roboterbewegungen und visualisiere das Bewegungsverhalten in einer virtuellen Produktionsumgebung.
Entdecke alle Phasen der Automatisierung mit einem einheitlichen Ansatz.
Entdecke bewährte Anwendungsfälle für Tests, Validierung und Produktionsoptimierung.
Von der ersten Planung bis zu produktionsreifen Anlagen und automatisierten Engineering-Prozessen.
Entwickle zuverlässige Prozesse für die virtuelle Inbetriebnahme, industrielle Software und Wissen, das du immer wieder nutzen kannst.
Tools für die Digitale Fabrik
RF::SUITE
Eine vernetzte Plattform für Engineering, Simulation, Validierung und intelligenter Produktion.
RF::SUITE entdecken →
Wähle die passenden Werkzeuge für deinen Arbeitsablauf und verbinde sie in einer einheitlichen Engineering-Umgebung.
Von einzelnen Maschinen bis zu komplexen Produktionslinien: Wir verbinden Engineering, Simulation und Betrieb über den gesamten Lebenszyklus hinweg.
Industrien EntdeckenWir verbinden Simulation, virtuelle Inbetriebnahme und Know-how in industrieller Software für anspruchsvolle Produktionsumgebungen.
Wir beteiligen uns an nationalen und internationalen Forschungsprojekten mit den Schwerpunkten Digital Engineering, Automatisierung, künstliche Intelligenz und nachhaltig Produktionssysteme.
Resiliente, nachhaltige und anpassungsfähige industrielle Produktionssysteme.
→ 02 Forschungsprojekte REDRIVESResiliente Antriebstechnologien und robuste industrielle Produktionsprozesse.
→ 03 Forschungsprojekte DIGIKLEBDigitale Methoden für vernetzte Klebeprozesse und Qualitätskontrolle.
→ 04 Forschungsprojekte GENIUSIntelligente Ingenieurverfahren für datengetriebene Fertigungssysteme.
→Technologie und Erfahrung für zuverlässige industrielle Produktionssysteme.
Mehr über EKS InTec →Erfahre mehr über EKS InTec, unsere Standorte und deine Karrieremöglichkeiten – und nimm Kontakt mit unserem Team auf.
Robotersimulation & Validierung
Mit RF::RobSim können Ingenieure und Programmierer Industrierobotersysteme in einer virtuellen Umgebung simulieren, testen und validieren. Roboterprogramme, Bewegungen und Zellenlayouts können vor der physischen Inbetriebnahme überprüft werden.
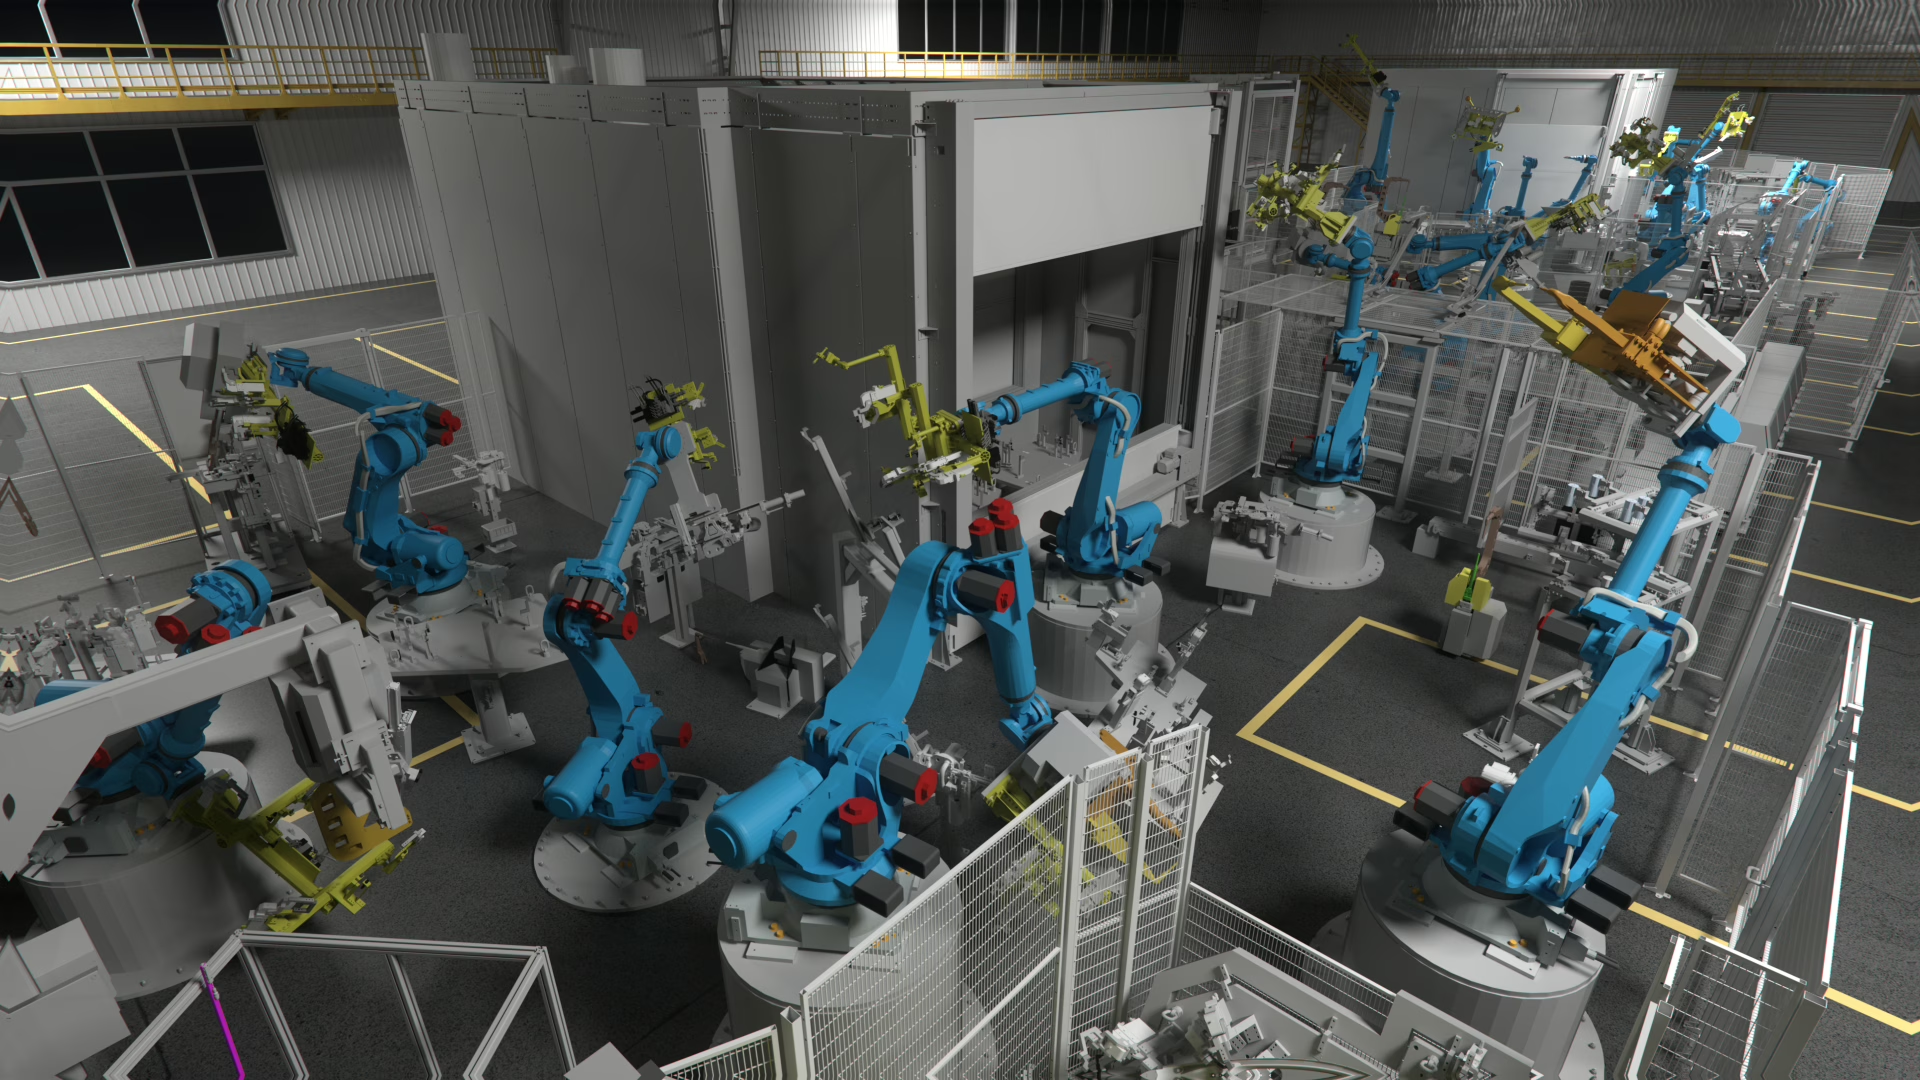
RF::RobSim
RF::RobSim ist das Robotersimulationsmodul im RF::SUITE. Es bietet eine virtuelle Umgebung zum Testen, Optimieren und Validieren von Roboterprogrammen, Bewegungen und Produktionszellenlayouts, bevor sie auf realen Systemen ausgeführt werden.
Roboterbahnsimulation, Erreichbarkeitsprüfung, kollisionskritische Bewegungsanalyse und Zelllayout-Validierung unterstützen die virtuelle Inbetriebnahmevorbereitung während des gesamten Engineering-Lebenszyklus.
Hauptfunktionen
RF::RobSim kombiniert Roboterpfadsimulation, Erreichbarkeitsprüfung, Kollisionsanalyse und Zelllayoutvalidierung in einer virtuellen Umgebung für die Validierung von Roboterprogrammen und die Vorbereitung der Inbetriebnahme.
Simuliere programmierte Roboterbewegungen und visualisiere das Bewegungsverhalten in einer virtuellen Produktionsumgebung.
Prüfe, ob Zielpositionen und Bewegungsabläufe innerhalb des Roboterarbeitsraums realisierbar sind.
Unterstütze die Bewertung räumlicher Konstellationen und Roboterbewegungen vor dem Einsatz auf realen Systemen.
Überprüfe Roboter, Werkzeuge, Vorrichtungen und umgebende Geräte als Teil eines vernetzten Produktionsaufbaus.
Analysiere das Roboterverhalten in einer kontrollierten virtuellen Umgebung, um Debugging- und Validierungsworkflows zu unterstützen.
Kombiniere die Robotersimulation mit RF::YAMS, RF::ViPer und RF::SCOUT für eine vernetzte virtuelle Inbetriebnahme.
Innen RF::RobSim
RF::RobSim kombiniert Roboterbewegungssimulation, Erreichbarkeitsanalyse, Kollisionsprüfung und verbundene Inbetriebnahme-Workflows in einer einzigen virtuellen Umgebung.
Simuliere programmierte Roboterbewegungen und visualisiere Bewegungsabläufe in einer virtuellen Produktionszelle.
Überprüfe vor dem physischen Test die Zielpositionen, Arbeitsbereichsgrenzen und die Zugänglichkeit des Roboters.
Bewerte kollisionskritische Konstellationen und Bewegungskonflikte innerhalb der Roboterzelle.
Überprüfe Zellenlayouts, Mehrrobotersysteme und räumliche Abhängigkeiten zur Vorbereitung der Inbetriebnahme.
Verbinde die Robotervalidierung mit RF::SUITE-Modulen für eine durchgängige virtuelle Inbetriebnahme.
Typischer Robotervalidierungs-Workflow
RF::RobSim unterstützt einen strukturierten Validierungspfad vom Import der Roboterzelle bis zur Vorbereitung der Inbetriebnahme.
Bringe Roboterdaten, Layouts und relevanten Zellkontext in die Simulationsumgebung.
Führe Roboterpfade virtuell aus und visualisiere das Bewegungsverhalten innerhalb des Zellenlayouts.
Überprüfe vor dem physischen Test die Zielpositionen, Arbeitsbereichsgrenzen und die Zugänglichkeit des Roboters.
Kritische Raumkonstellationen und Bewegungskonflikte frühzeitig erkennen.
Nutze Validierungsergebnisse zur Unterstützung der Inbetriebnahme, Dokumentation und Optimierung.
RF::RobSim + RF::ViPer
RF::RobSim konzentriert sich auf Roboterbewegung, Erreichbarkeit und Zellvalidierung. RF::ViPer fügt die virtuelle Peripherie, das Signalverhalten und den SPS-Logikkontext hinzu. Zusammen unterstützen beide Module eine umfassendere virtuelle Inbetriebnahme.
Simulieren und überprüfe Roboterpfade, Erreichbarkeit und Zellenlayouts vor physischen Tests.
Verbinde die Robotervalidierung mit virtueller Peripherie, SPS-Logik und Signalverhalten.
Kombiniere beide Module für einen umfassenderen Validierungsworkflow vor der Inbetriebnahme.
RF::SUITE-Integration
RF::RobSim ist Teil des RF::SUITE-Ökosystems. Es bietet Robotersimulation und -validierung, die mit 3D-Simulation, virtueller Peripherie, Prozessanalyse und virtuellem Training verbunden sind.
Virtuelle 3D-Umgebung für Produktionssysteme, Materialfluss und Prozessvisualisierung.
Simulation von Peripheriekomponenten, Signalen, Feldbus-Kommunikation und Automatisierungsverhalten.
Validierung von Roboterprogrammen, Bewegungssimulation, Überprüfung der Erreichbarkeit und Validierung des Zellenlayouts.
Prozessanalyse, Transparenz, Validierung und Optimierung auf Basis von Produktionsdaten.
Trainingsumgebungen auf Basis virtueller Produktionssysteme und RF::SUITE-Workflows.
Anwendungsszenarien
RF::RobSim unterstützt die Robotervalidierung in den Bereichen Programmierung, Layoutüberprüfung, Kollisionsanalyse und virtuelle Inbetriebnahmevorbereitung.
Validiere Roboterprogramme und Bewegungsabläufe vor der tatsächlichen Ausführung.
Überprüfe, ob Zielpositionen innerhalb des verfügbaren Roboterarbeitsraums erreicht werden können.
Identifiziere kollisionskritische Bewegungen und räumliche Konflikte in der virtuellen Roboterzelle.
Bewerte die Roboterplatzierung, Vorrichtungen, Werkzeuge und umgebende Ausrüstung.
Unterstütze die Überprüfung des Bewegungstimings und des Robotersequenzverhaltens.
Bereite roboterbezogene Validierungsschritte vor, bevor die physische Inbetriebnahme beginnt.
Downloads / Ressourcen
Lade Produktinformationen, technisches Material oder Projektdokumentation für RF::RobSim herunter.
Kurze Einführung in RF::RobSim und seine Rolle bei der Robotersimulation und virtuellen Inbetriebnahme.
PDF herunterladenDetails zu Simulationsmöglichkeiten, Integrations- und Validierungsworkflows.
Dokument anfordernErfahre, wie RF::RobSim mit RF::YAMS, RF::ViPer und RF::SCOUT verbunden wird.
RF::SUITE entdeckenHäufig gestellte Fragen
Erfahre mehr über Robotersimulation, Validierungsworkflows und praktische Anwendungen von RF::RobSim.
RF::RobSim dient zur Simulation, Validierung und Optimierung von Industrieroboterbewegungen, Roboterprogrammen und Produktionszellenlayouts in einer virtuellen Umgebung.
Ja. Mit RF::RobSim kann überprüft werden, ob Zielpositionen, Werkzeugausrichtungen und Bewegungsabläufe innerhalb des Roboterarbeitsraums realisierbar sind.
RF::RobSim unterstützt die Bewertung kollisionskritischer Bewegungen und räumlicher Konstellationen innerhalb von Roboterzellen, bevor diese auf realen Systemen ausgeführt werden.
Ja. RF::RobSim unterstützt eine frühe virtuelle Validierung vor der physischen Inbetriebnahme und hilft Ingenieurteams dabei, das Roboterverhalten zu überprüfen, bevor das vollständige reale System verfügbar ist.
Ja, RF::RobSim kann Validierungsszenarien unterstützen, an denen mehrere Roboter und deren räumliche Abhängigkeiten innerhalb einer Produktionszelle beteiligt sind.
RF::RobSim konzentriert sich auf Roboterbewegung und Zellvalidierung, während RF::ViPer virtuelle Peripherie, Signale und SPS-Logik simuliert. Gemeinsam unterstützen sie vernetzte virtuelle Inbetriebnahme-Workflows.
Nein. RF::RobSim unterstützt eine frühere virtuelle Validierung und kann den Aufwand für physische Tests reduzieren, aber die endgültige Validierung hängt immer noch von den realen System- und Projektanforderungen ab.
Loslegen
Verwende RF::RobSim, um Roboterbewegungen zu simulieren, Zellenlayouts zu überprüfen und die Validierung vor der physischen Inbetriebnahme zu unterstützen.
Kurse, Termine und individuelle Schulungen
Partnerschaften und Forschungsprojekte
Produkte, Lizenzen und technische Beratung
Unternehmen, Projekte und allgemeine Themen
Sag uns kurz, wer du bist und warum du Zugang wünschst.