





Eine Plattform.
Jede Verbindung.
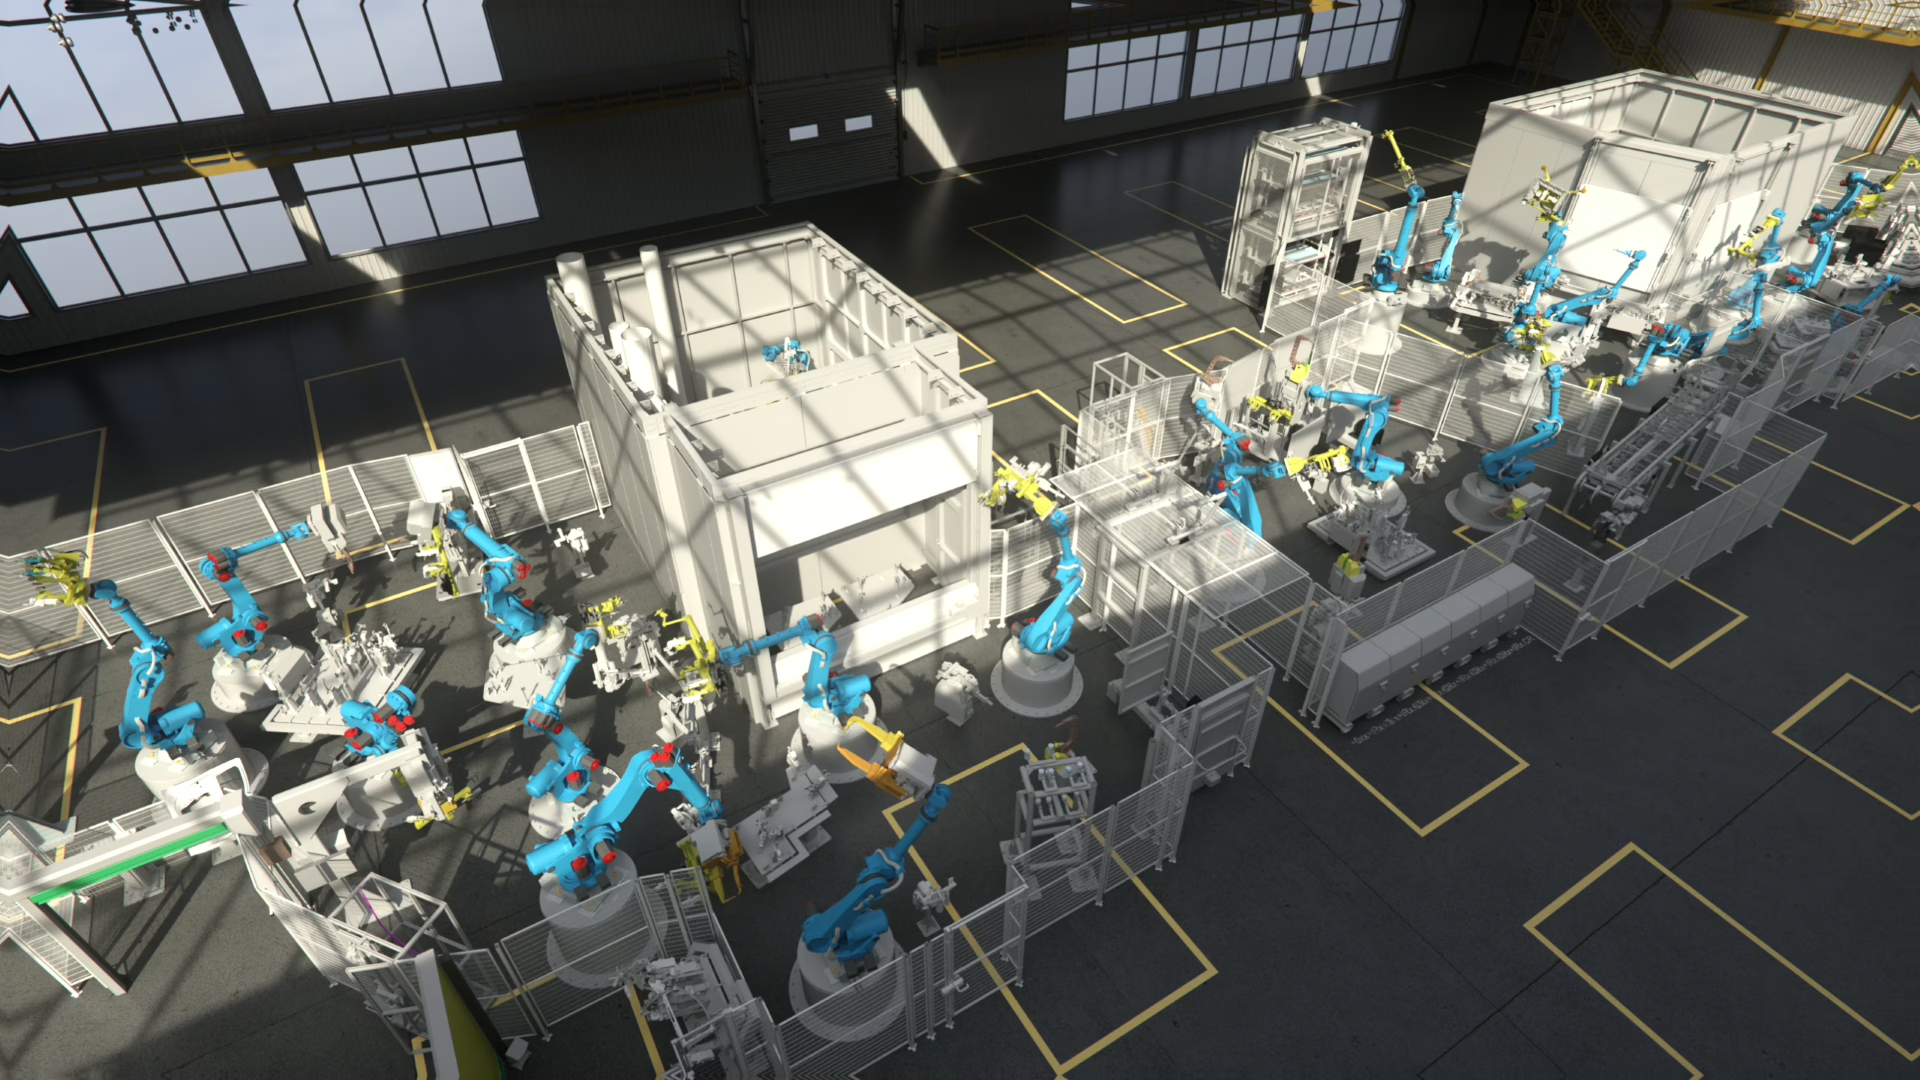
Steuerungssysteme, Simulationsumgebungen und Industrieroboter mit einer einheitlichen Integrationsschicht für Virtuelle Inbetriebnahme und vernetzte Produktion verbinden.
Steuerungslogik in die virtuelle Welt überführen.
PLC Connectors verbinden reale oder virtuelle Steuerungsumgebungen mit RF::SUITE. Signale, Zustände und Daten stehen für Simulation, Tests und Virtuelle Inbetriebnahme zur Verfügung, ohne das physische Produktionssystem zu unterbrechen.
RF::PSABridge
Verbindet Siemens PLCSIM Advanced für zuverlässige Kommunikation und Datenaustausch während der Virtuellen Inbetriebnahme.
RF::PLCSimConnect
Integriert virtuelle Siemens-SPS aus SIMATIC STEP 7 in Systemsimulationen und Validierungs-Workflows.
RF::AllenBradleyConnect
Verbindet Allen-Bradley-SPS für konsistenten Signalzugriff, Tests und Datenabruf in Automatisierungs-Workflows.
RF::SiemensDBConnect
Verknüpft Siemens-Datenblöcke mit virtuellen Systemen, damit Steuerungsdaten synchronisiert und verfügbar bleiben.
RF::OmronConnect
Integriert Omron-SPS-Umgebungen in Workflows für Virtuelle Inbetriebnahme und Systemtests.
RF::SimUnitConnect
Verknüpft Siemens SimUnit-Simulationsboxen mit RF::SUITE für präzise hardwareunterstützte Systememulation.
Robotersysteme verbinden, ohne den Workflow zu unterbrechen.
Robot Connectors bieten dedizierte Schnittstellen für führende Robotikhersteller. Sie schaffen eine einheitliche Austauschschicht zwischen Robotersteuerungen, Simulationen und vernetzten Produktionsumgebungen.
RF::ABBConnect
Integriert ABB-Robotersteuerungen in vernetzte Simulations- und Produktions-Workflows.
RF::FANUCConnect
Verbindet FANUC-Roboter für zuverlässigen Datenaustausch und effiziente virtuelle Validierung.
RF::KUKAConnect
Verknüpft KUKA-Robotersteuerungen mit RF::SUITE zur Unterstützung von Test- und Automatisierungs-Workflows.
RF::KOLBridge
Verbindet KUKA OfficeLite-Steuerungen für reibungslose Kommunikation mit vernetzten virtuellen Systemen.
RF::YASKAWAConnect
Integriert Yaskawa-Robotersysteme für präzise Automatisierung und Virtuelle Inbetriebnahme.
RF::KawasakiConnect
Verbindet Kawasaki-Robotersteuerungen mit Simulations- und Produktionsumgebungen.
RF::ReisConnect
Verknüpft Reis-Robotersysteme mit industriellen Steuerungs- und virtuellen Validierungs-Workflows.
RF::URConnect
Integriert Universal Robots in vernetzte Workflows für kollaborative Automatisierung.
Vom Interface zum validierten System in drei klaren Schritten.
Zielsystem verknüpfen
Den passenden Connector für die im Projekt verwendete SPS-Umgebung oder Robotersteuerung auswählen.
Relevante Daten synchronisieren
Signale, Zustände und Steuerungsdaten zwischen dem verbundenen System und der RF::SUITE-Umgebung übertragen.
Vor dem Einsatz testen
Automatisierungsverhalten, Kommunikation und Workflows validieren, bevor Änderungen das physische System erreichen.
Eine zuverlässige Integrationsschicht für komplexe Automatisierung.
Frühere Validierung
Steuerungslogik, Datenaustausch und Roboter-Verhalten testen, bevor die physische Inbetriebnahme beginnt.
Weniger Integrationsaufwand
Dedizierte Schnittstellen nutzen, statt die Kommunikation für jeden Hersteller und jedes Projekt neu aufzubauen.
Konsistente Workflows
Verschiedene Steuerungs- und Roboter-Ökosysteme über eine RF::SUITE-Integrationsschicht verbinden.
Reduziertes Inbetriebnahmerisiko
Signal-, Konfigurations- und Kommunikationsprobleme identifizieren, bevor sie vor Ort Ausfallzeiten verursachen.